Principe de fonctionnement du temps de transit
Principe de mesure :
Le principe de corrélation du temps de transit repose sur le fait que le temps de propagation d'un signal ultrasonore est influencé par la vitesse d'écoulement du milieu porteur. À l'instar d'un nageur traversant une rivière en courant, un signal ultrasonore se propage plus lentement en remontant le courant qu'en le descendant.
Notredébitmètres à ultrasons TF1100travailler selon ce principe de temps de transit :
Vf = Kdt/TL
Où:
Vitesse du flux Vc
K : Constante
dt : Différence de temps de vol
TL : Temps de transit moyen
Lorsque le débitmètre fonctionne, les deux transducteurs émettent et reçoivent des signaux ultrasonores amplifiés par un système multifaisceaux. Ces signaux se propagent d'abord en aval, puis en amont. Comme les ultrasons se propagent plus rapidement en aval qu'en amont, il existe une différence de temps de propagation (Δt). À l'arrêt, cette différence de temps (Δt) est nulle. Par conséquent, connaissant les temps de propagation en aval et en amont, on peut calculer la différence de temps, puis la vitesse d'écoulement (Vf) à l'aide de la formule suivante.
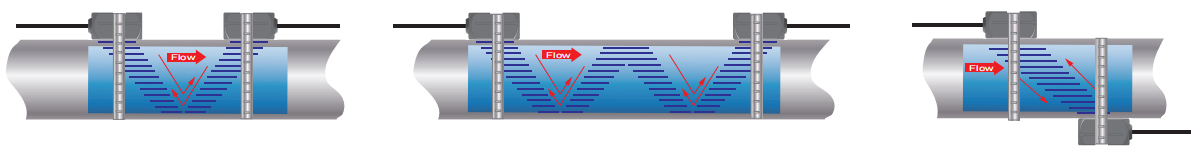
Méthode V
Méthode W
Méthode Z
Principe de fonctionnement Doppler
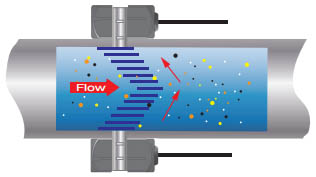
LeDF6100Le débitmètre en série fonctionne en émettant un son ultrasonore depuis son transducteur émetteur. Ce son est réfléchi par des réflecteurs soniques immergés dans le liquide et enregistré par le transducteur récepteur. Si les réflecteurs soniques sont en mouvement sur le trajet de transmission du son, les ondes sonores réfléchies sont réfléchies à une fréquence décalée (effet Doppler) par rapport à la fréquence d'émission. Ce décalage de fréquence est directement lié à la vitesse des particules ou bulles en mouvement. Il est interprété par l'instrument et converti en différentes unités de mesure définies par l'utilisateur.
Il doit exister des particules suffisamment grandes pour provoquer une réflexion longitudinale – des particules de plus de 100 microns.
Lors de l'installation des transducteurs, le site d'installation doit disposer d'une longueur de conduite droite suffisante en amont et en aval. Généralement, il faut 10D en amont et 5D en aval, où D représente le diamètre de la conduite.
Principe de fonctionnement de la vitesse de surface
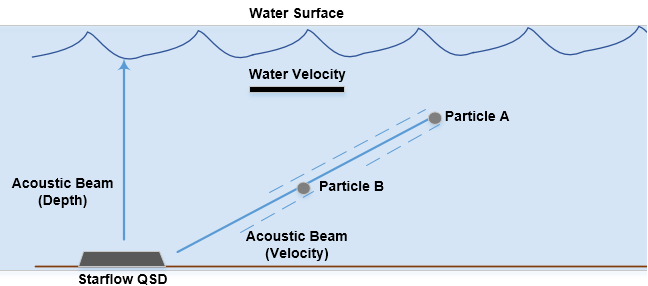
DOF6000Le débitmètre à canal ouvert en série utilise la méthode Doppler en mode continu pour détecter la vitesse de l'eau. Un signal ultrasonore est émis dans le flux d'eau et les échos (réflexions) renvoyés par les particules en suspension sont reçus et analysés afin d'en extraire le décalage Doppler (vitesse). L'émission est continue et simultanée à la réception du signal de retour.
Lors d'un cycle de mesure, l'Ultraflow QSD 6537 émet un signal continu et mesure les signaux renvoyés par les diffuseurs situés en tout point du faisceau. Ces signaux sont convertis en une vitesse moyenne qui peut être reliée à la vitesse d'écoulement dans le canal à des endroits appropriés.
Le récepteur de l'instrument détecte les signaux réfléchis, et ces signaux sont analysés à l'aide de techniques de traitement numérique du signal.
Mesure de la profondeur de l'eau par ultrasons
Pour la mesure de profondeur, l'Ultraflow QSD 6537 utilise la méthode de télémétrie par temps de vol (ToF). Cette méthode consiste à émettre une impulsion de signal ultrasonore vers la surface de l'eau et à mesurer le temps nécessaire à l'écho pour être reçu par l'instrument. La distance (profondeur de l'eau) est proportionnelle au temps de transit et à la vitesse du son dans l'eau (corrigée en fonction de la température et de la densité).
La profondeur de mesure ultrasonique maximale est limitée à 5 m.
Mesure de la profondeur de l'eau – Pression
Les sites où l'eau contient une grande quantité de débris ou de bulles d'air peuvent ne pas convenir à la mesure de profondeur par ultrasons. Dans ces sites, il est préférable d'utiliser la pression pour déterminer la profondeur de l'eau.
La mesure de profondeur basée sur la pression peut également être applicable aux sites où l'instrument ne peut pas être placé sur le fond du canal d'écoulement ou ne peut pas être monté horizontalement.
L'Ultraflow QSD 6537 est équipé d'un capteur de pression absolue de 2 bars. Ce capteur est situé sur la face inférieure de l'instrument et utilise un élément de détection de pression numérique compensé en température.
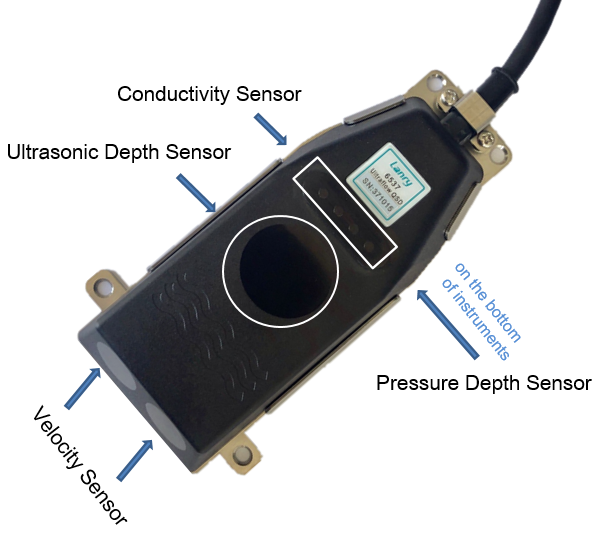
Lorsque des capteurs de pression de profondeur sont utilisés, les variations de pression atmosphérique entraînent des erreurs dans la profondeur indiquée. Ces erreurs sont corrigées en soustrayant la pression atmosphérique de la pression de profondeur mesurée. Un capteur de pression barométrique est nécessaire à cet effet. Un module de compensation de pression est intégré au calculateur DOF6000, qui compense automatiquement les variations de pression atmosphérique, garantissant ainsi une mesure précise de la profondeur. Cela permet à l'Ultraflow QSD 6537 d'afficher la profondeur d'eau réelle (pression) au lieu de la pression barométrique additionnée à la hauteur d'eau.
Température
Un capteur de température à semi-conducteurs est utilisé pour mesurer la température de l'eau. La vitesse du son dans l'eau et sa conductivité sont influencées par la température. L'instrument utilise la température mesurée pour compenser automatiquement cette variation.
Conductivité électrique (CE)
L'Ultraflow QSD 6537 permet de mesurer la conductivité de l'eau. La mesure est effectuée à l'aide d'une configuration linéaire à quatre électrodes. Un faible courant électrique traverse l'eau et la tension ainsi générée est mesurée. L'instrument utilise ces valeurs pour calculer la conductivité brute, non corrigée.